1Search が解く課題
Search が扱うのは、性質の異なる二つの要望です。 ひとつは「まだ専用学習していない対象を、言葉で探したい」という開放語彙の問い合わせ。 もうひとつは「太陽電池 EL で繰り返し出る欠陥クラスを、まとめて洗い出したい」という一括スクリーニングです。 仕組みは別々ですが、どちらも人が全数を目視する前に候補を絞り込み、 Review(人判定)や Analyze(領域定量)へつなぐ入口としての役割は共通しています。
| テキスト探索 | 開放語彙のクエリ(例: Hot-Spot)→ 画像内の候補矩形。専用学習なしで探索対象を切り替えられる |
| EL 一括検査 | クエリ不要。太陽電池 EL の既知欠陥クラスを自社学習 YOLO で一括検出 |
| 後段連携 | いずれの経路も、候補を Review(人判定)や Analyze(領域定量)へ渡す |
2Detect / Analyze との役割分担
3つのモジュールは同じ画像解析でも役割が異なります。 Search と Analyze は Web 連携パイプラインの入口と後段、 Detect は現場 PC で完結する独立モジュールという位置づけです。
Search(候補探索)→ Review(人判定)→ Analyze(定量)は一連の Web パイプライン。Detect は現場 PC で完結する別系統のモジュールです。
| Detect | 画像で対象を示して追跡・ライン計数。搬送計数の製品説明はこちら優先 |
| Search | テキストで候補を指す/EL 一括検査でスクリーニング |
| Analyze | 画素マスクで輪郭・面積などの定量(合否そのものにはしない場合あり) |
3テキスト指定の領域探索
視覚言語モデル(VLM)が、入力テキストと画像を対応付け、指定した内容に近い領域を矩形で返します。 クラスごとに大量の学習データを用意しなくても、クエリを変えるだけで探索対象を切り替えられるのが利点です。
テキスト+画像 → VLM → 候補矩形。学習データ追加なしでクエリを変えられる
現行の代表実装は LocateAnything-3B です。非商用ライセンスのため、製品の常設エンジンにはしません。
4推論構成(現場 PC + 任意 GPU)
UI/API は現場 PC 側で動かし、重い VLM 推論はローカル GPU、またはトンネル経由の GPU 環境に逃がせる構成です。 デモやオフライン検証ではモック/軽量経路も使えます。
| UI | ブラウザ |
| API | Web API(FastAPI) |
| 実行モード例 | 現場 PC/遠隔 GPU |
5自社学習 YOLO(PV EL)による一括検査
太陽電池 EL では、既知欠陥クラスをまとめて検出する経路を標準としています。 公開/研究用データで適合した YOLO 重みをローカル実行し、人レビュー(PV EL Review)へつなぎます。
広域 EL 画像をタイルに分割し、YOLO で既知欠陥クラスをまとめて検出。検出結果は PV EL Review の人判定へ渡します。
- 広域画像のバッチ検査に向く
- テキスト探索より「既知クラスの一括検出」に強い
- 学習済み重みは用途に応じて用意。製品導入時は商用可能な構成へ
6正解枠と AI 枠の比較表示
検証画面では、公開データセット由来の正解枠(VOC 形式など)と AI 検出枠を重ねて比較できます。 「どこを拾えたか/取りこぼしたか」を説明するための可視化であり、納品ラベルの正本そのものではありません。
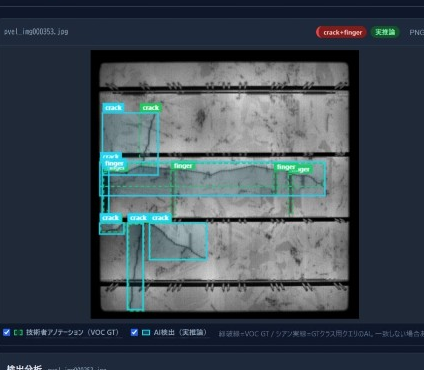
緑破線=技術者アノテーション(正解枠)/シアン実線=AI 検出枠
7補助検出経路
Search には、RF-DETR を使った一般物体検出の補助経路も組み込めます。 これは独立モジュールの Detect(One-Shot-Learning)とは別の統合で、 FlashFind 内で完結する検出経路です。テキスト探索や EL 一括検査の代替/併用として、用途に応じて切り替えます。
3つの経路は排他的な代替手段です。用途(言葉で探す/既知欠陥の一括検出/一般物体検出で補助)に応じて選び、結果は同じ候補出力に合流します。
8XY ステージ連携
候補座標をステージ指令へ変換し、高倍率撮影 → Analyze へ渡す流れ
検出した矩形の中心を装置座標へ変換し、精密ステージで局所撮影へつなぐ設計です。 現在の Search(FlashFind)内のコードはモック実装(実機ドライバなしのシミュレーション)ですが、 照度分布測定用の XY ステージ制御は別アプリとして実機開発済みのため、 実機連携の検証はご要望があればいつでも実施できます。
9ライセンス上の注意
- LocateAnything 等: 非商用のため、製品の常設対象外
- 公開データに基づくデモ重み: 説明・比較用。顧客環境への常設はしない
- 正解枠の重ね表示: 検証説明用。顧客納品ラベルの代替ではない
10商用導入時の方針
製品導入では、次を標準とします。
- テキスト探索エンジンを、商用利用可能なモデルへ
- EL 検出を、許可的ライセンスの検出器および契約後の顧客 EL で学習した重みへ
- デモ用の学習結果を顧客サイトに残さない